机械结构
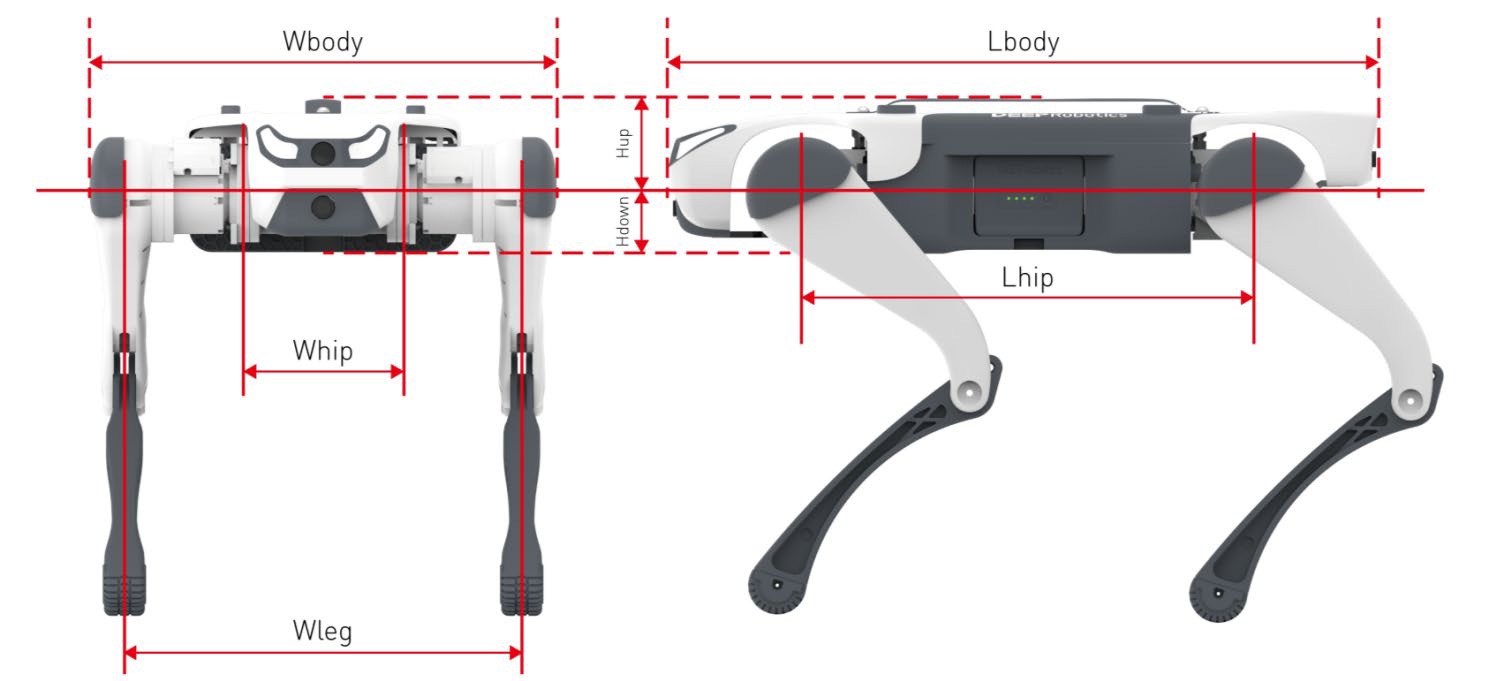
| 参数 | 数值 | 说明 |
|---|---|---|
| 重量(mbody) | 11kg | 身体重量(包括电池、侧摆) |
| 长度(Lbody) | 548mm | 身体总长度 |
| 宽度(Wbody) | 370mm | 身体总宽度 |
| 身体顶部高度(Hup) | 74mm | 身体顶部距离身体坐标系距离 |
| 身体底部高度(Hdown) | 44mm | 身体底部距离身体坐标系距离 |
| 髋左右间距(Whip) | 124mm | 左右髋关节中心距离 |
| 髋前后间距(Lhip) | 349mm | 前后髋关节中心距离 |
| 腿平面左右间距(Wleg) | 328mm | 腿平面左右距离 |
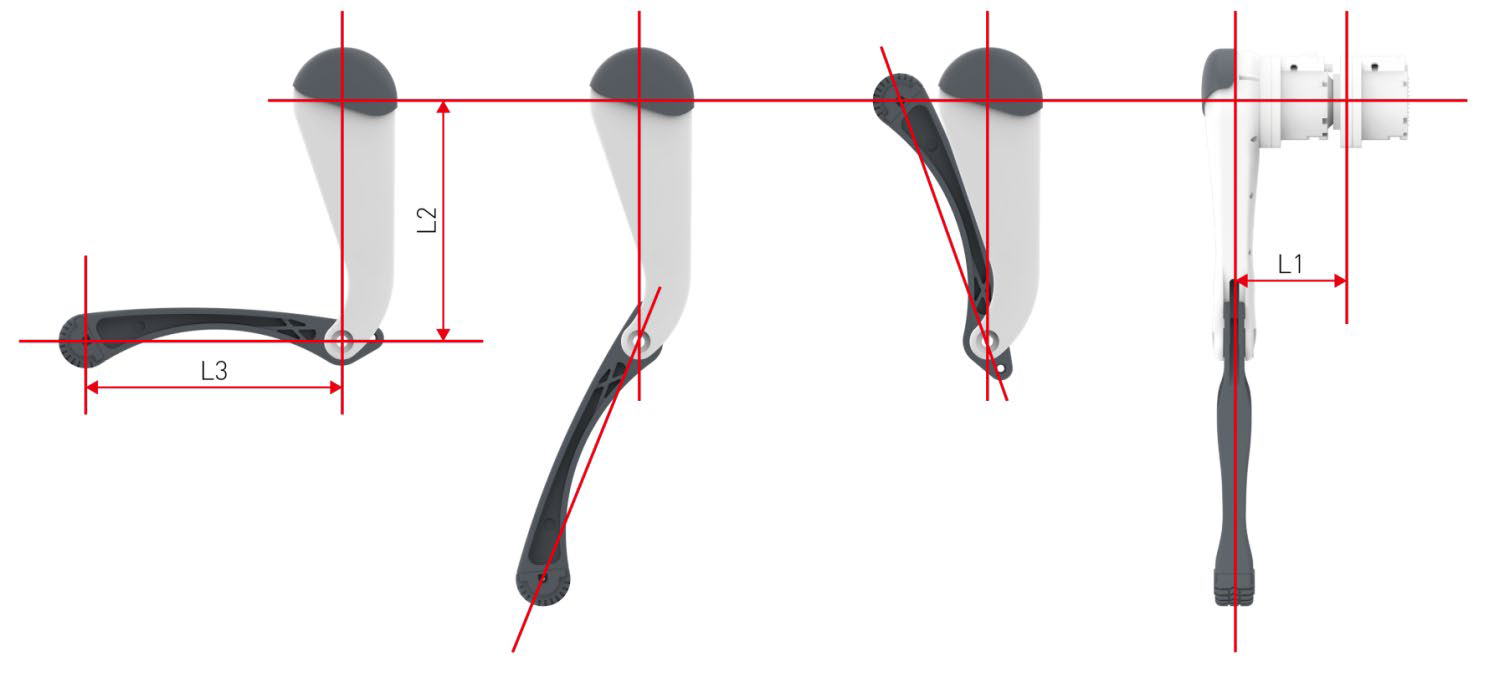
| 参数 | 数值 | 说明 |
|---|---|---|
| 单腿重量 | 1.12kg | 腿部重量 |
| 腿平面与髋侧摆关节距离(L1) | 102mm | 髋侧摆关节与腿平面距离 |
| 大腿长度(L2) | 200mm | 髋前摆关节中心与膝关节中心距离 |
| 小腿长度(L3) | 210mm | 膝关节中心与足底圆心距离 |
| 足底半径 | 20mm | 足底缓冲件半径 |
绝影 Lite3 使用三维坐标系来描述机身、传感器、关节以及足端之间的位置关系。
机身坐标系的原点位于机器人机身的几何中心。
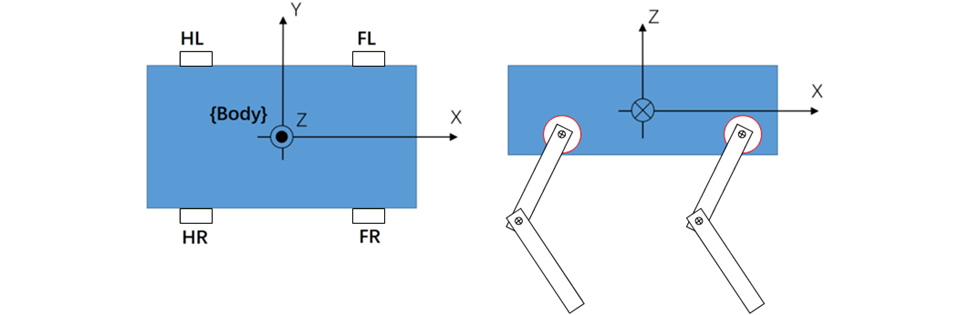
关节及足底坐标系
Section titled “关节及足底坐标系”注意: 弧形箭头表示同颜色关节坐标系的旋转正方向。
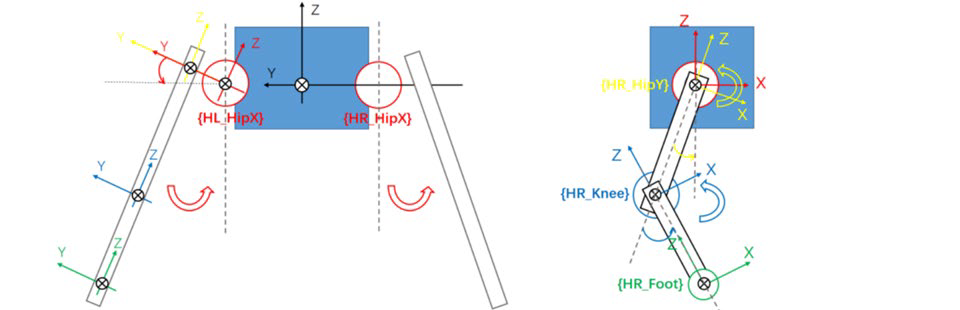
| 坐标系 | 颜色 | X(m) | Y(m) | Z(m) | 备注 |
|---|---|---|---|---|---|
| FL_HipX | 红 | 0.1745 | 0.062 | 0 | 相对身体坐标系 |
| FL_HipY | 黄 | 0 | 0.0985 | 0 | 相对FL_HipX 坐标系 |
| FL_Knee | 蓝 | 0 | 0 | -0.20 | 相对FL_HipY 坐标系 |
| FL_Foot | 绿 | 0 | 0 | -0.21 | 相对FL_Knee 坐标系 |
| FR_HipX | 红 | 0.1745 | -0.062 | 0 | 相对身体坐标系 |
| FR_HipY | 黄 | 0 | -0.0985 | 0 | 相对FR_HipX 坐标系 |
| FR_Knee | 蓝 | 0 | 0 | -0.20 | 相对FR_HipY 坐标系 |
| FR_Foot | 绿 | 0 | 0 | -0.21 | 相对FR_Knee 坐标系 |
| HL_HipX | 红 | -0.1745 | 0.062 | 0 | 相对身体坐标系 |
| HL_HipY | 黄 | 0 | 0.0985 | 0 | 相对HL_HipX 坐标系 |
| HL_Knee | 蓝 | 0 | 0 | -0.20 | 相对HL_HipY 坐标系 |
| HL_Foot | 绿 | 0 | 0 | -0.21 | 相对HL_Knee 坐标系 |
| HR_HipX | 红 | -0.1745 | -0.062 | 0 | 相对身体坐标系 |
| HR_HipY | 黄 | 0 | -0.0985 | 0 | 相对HR_HipX 坐标系 |
| HR_Knee | 蓝 | 0 | 0 | -0.20 | 相对HR_HipY 坐标系 |
| HR_Foot | 绿 | 0 | 0 | -0.21 | 相对HR_Knee 坐标系 |
★ 绝影 Lite3 的机器人结构及动力学参数可以在 Lite3 URDF 模型 中获得。