高级运动控制模式接口
身体高度切换
Section titled “身体高度切换”| 指令名称 | 指令码 | 指令值 |
|---|---|---|
| 身体高度切换 | 0x21010406 | 0=匍匐,2=正常 |
查看当前身体高度状态:
| 指令码 | 指令值 |
|---|---|
| 0x11050F08 | -1=匍匐,0=正常 |
注意: 当机器人处于越障步态、楼梯步态或跑步步态时,请勿切换到匍匐高度。
地形图模块指令
Section titled “地形图模块指令”地形图模块功能包括楼梯落脚点规划和碰撞检测,向感知主机 192.168.1.105:43899 发送指令。
开发者可以自行选择地形图的速度指令输入源:手柄摇杆指令或导航下发的速度指令。
地形图的速度指令输入源设置为手柄摇杆时,称为辅助模式;设置为导航模块时,称为导航模式。
切换速度输入源
Section titled “切换速度输入源”向感知主机192.168.1.105:43899发送如下UDP指令:
| 指令名称 | 指令码 | 指令值 | 指令类型 |
|---|---|---|---|
| 切换速度输入源 | 0x3101EE03 | 1=手柄摇杆,2=导航模块 | 0 |
查看当前速度输入源
Section titled “查看当前速度输入源”感知主机43899端口接收到任意来自客户端的消息后,会以10Hz的频率反馈当前速度输入源:
| 指令码 | 指令类型 | 指令值 |
|---|---|---|
| 0x3100EE03 | 0 | 1=手柄摇杆,2=导航模块 |
地形图模式分为四种:实心地面模式、镂空地面模式、无踢面楼梯模式和累积帧模式。
设置实心地面模式
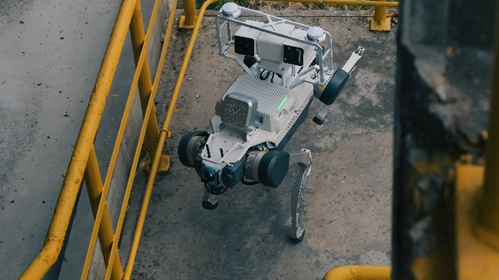
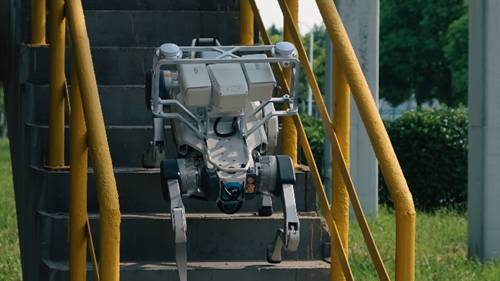
Section titled “设置实心地面模式”实心地面模式适用于机器人落脚平面为实心面的场景,比如普通的实心水泥平地或水泥楼梯。
 |  |
|---|
| 指令名称 | 指令码 | 指令值 | 指令类型 |
|---|---|---|---|
| 实心地面 | 0x3101EE01 | 3 | 0 |
设置镂空地面模式
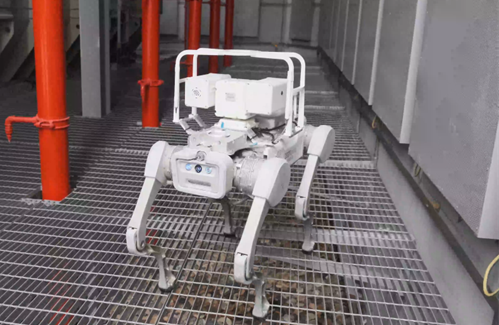
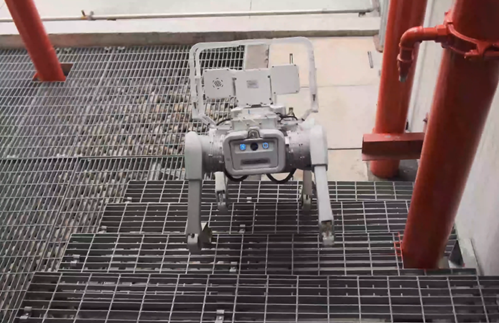
Section titled “设置镂空地面模式”镂空地面模式适用于机器人落脚平面为镂空格栅板的场景,比如钢格栅板铺制的工业平台或工业楼梯。
 |  |
|---|
| 指令名称 | 指令码 | 指令值 | 指令类型 |
|---|---|---|---|
| 镂空地面 | 0x3101EE01 | 4 | 0 |
设置无踢面楼梯模式
Section titled “设置无踢面楼梯模式”无踢面楼梯模式是实心地面模式的一种特殊工况,适用于机器人落脚面为实心面,但没有垂直踢面的楼梯。
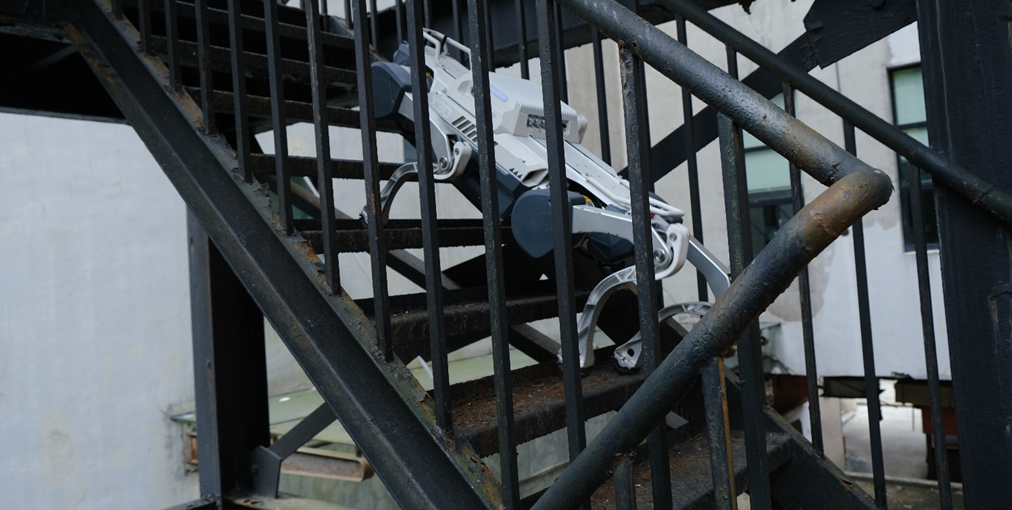
| 指令名称 | 指令码 | 指令值 | 指令类型 |
|---|---|---|---|
| 无踢面楼梯 | 0x3101EE01 | 5 | 0 |
设置累积帧模式
Section titled “设置累积帧模式”注意: 累积帧模式仅在vmap(≥1.5.3)中支持,且需要与jy_exe(≥1.10.28)、launcher(≥0.0.5)、fast-lio(≥1.0.3)及jycog-system(≥0.5.5)配合使用。
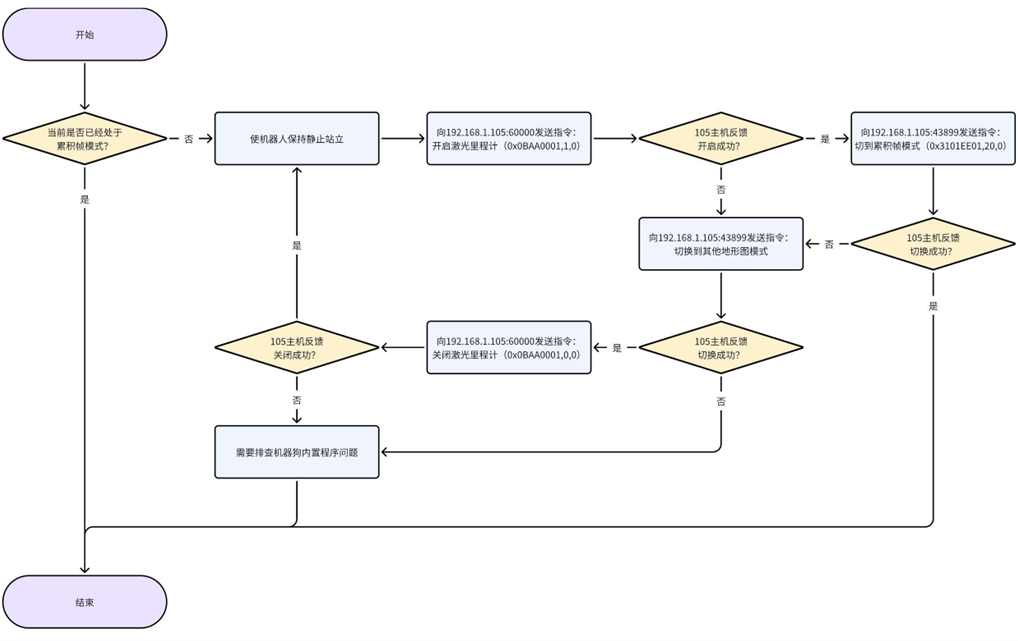
设置步骤:
- 使机器人保持静止站立
- 向192.168.1.105:60000发送开启激光里程计指令(指令码 0xBAA0001,指令值 1)
- 开启成功后,向192.168.1.105:43899发送设置累积帧模式指令(指令码 0x3101EE01,指令值 20)
- 确认切换完成后,才可控制机器人踏步运动
从累积帧切换到其他模式
Section titled “从累积帧切换到其他模式”在确保已切换到其他地形图模式之后,向192.168.1.105:60000发送关闭激光里程计指令(指令码 0xBAA0001,指令值 0)。
获取当前地形图模式
Section titled “获取当前地形图模式”| 指令码 | 指令类型 | 指令值 |
|---|---|---|
| 0x3100EE01 | 0 | 3=实心地面,4=镂空地面,5=无踢面楼梯,18=累积帧准备状态,20=累积帧 |
| 指令名称 | 指令码 | 指令值 | 指令类型 |
|---|---|---|---|
| 切换停避障模式 | 0x3101EE02 | 1=停障,2=避障 | 0 |
查看当前停避障模式:
| 指令码 | 指令类型 | 指令值 |
|---|---|---|
| 0x3100EE02 | 0 | 1=停障,2=避障 |
障碍物高度阈值
Section titled “障碍物高度阈值”| 指令码 | 指令类型 | 指令值 |
|---|---|---|
| 0x3100EE04 | 0 | 1=将高度阈值设置为8cm,2=将高度阈值设置为28cm |
建议的阈值:
| 步态 | 障碍物高度阈值建议值 |
|---|---|
| 行走步态或斜坡步态 | 8cm |
| 越障步态或楼梯步态 | 28cm |